Датчики для роботов
Датчики роботов
Датчики являются важным компонентом робототехники, позволяя роботам взаимодействовать с окружающей средой и адаптироваться к различным условиям. Они обеспечивают роботов необходимой информацией о мире, что позволяет им принимать обоснованные решения. В этом разделе мы рассмотрим различные типы датчиков, используемых в роботах, и их возможности.

1. Что могут чувствовать люди, но не могут чувствовать роботы
Люди обладают широким спектром сенсорных восприятий, которые трудно воспроизвести в роботах. Например, человеческое восприятие включает в себя сложные ощущения, такие как:
- Эмоции: роботы не способны ощущать или интерпретировать эмоциональные состояния, такие как счастье, грусть или страх.
- Нюх: человеческий нос может различать множество запахов, тогда как большинство роботов не имеют обонятельных датчиков.
- Сложные тактильные ощущения: хотя роботы могут иметь тактильные датчики, они не способны воспринимать текстуры, тепло или боль так, как это делает человек.
2. Что могут чувствовать роботы, но не могут чувствовать люди
Существуют также возможности, которые доступны роботам, но не доступны людям:
- Микрометрические изменения: роботы могут измерять и обнаруживать очень мелкие изменения, которые недоступны человеческому восприятию.
- Инфракрасное излучение: некоторые датчики позволяют роботам воспринимать инфракрасное излучение, которое недоступно для человеческого глаза.
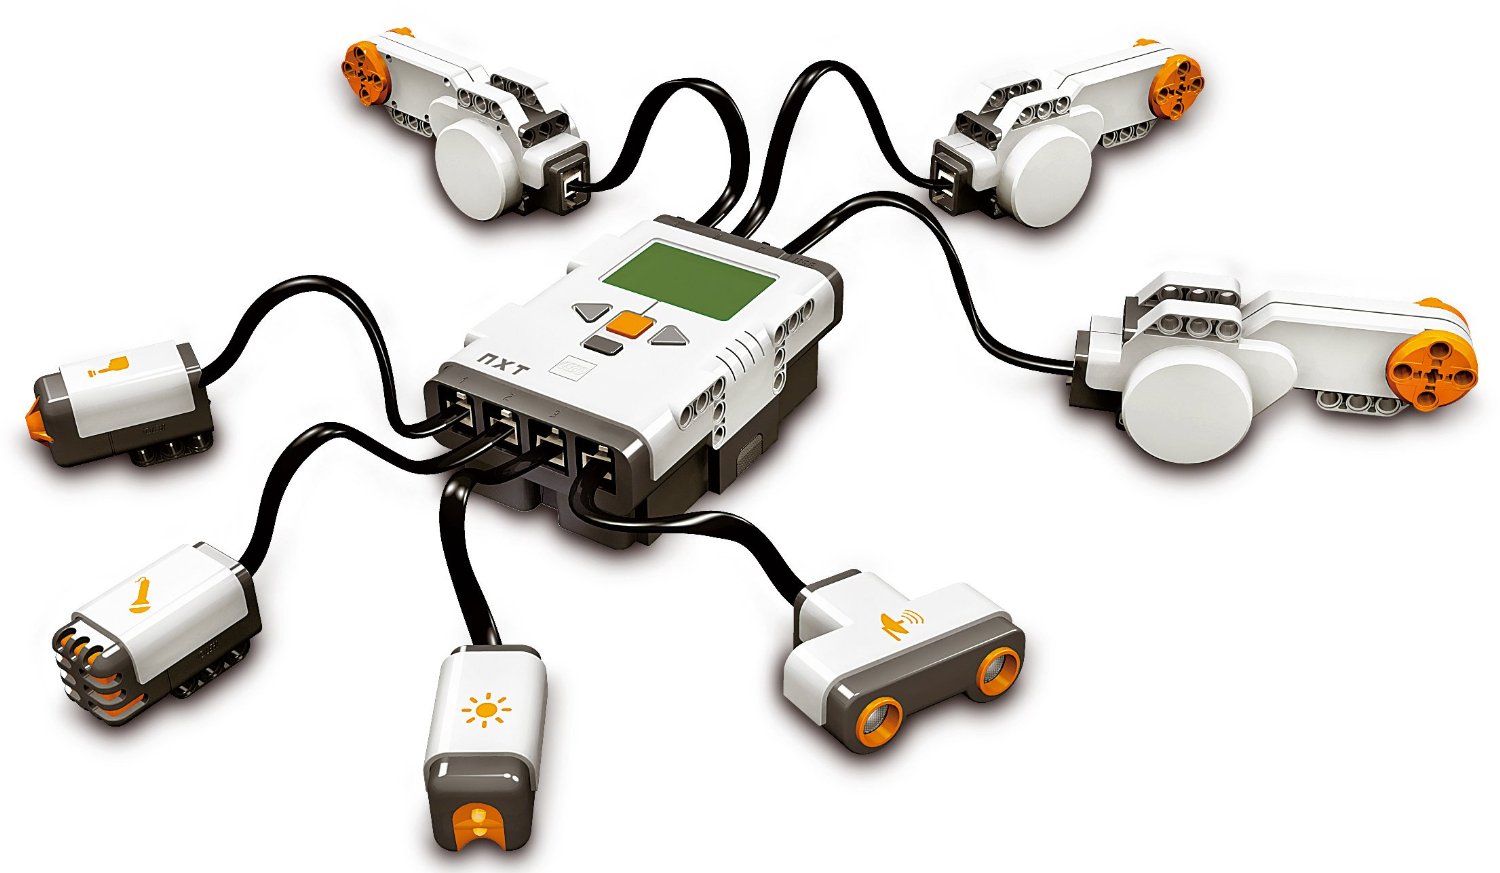
3. Какие датчики необходимы для вашего робота
Выбор датчиков для робота зависит от его предназначения и функциональных требований. Например:
- Для мобильных роботов могут понадобиться датчики расстояния для навигации.
- Для манипуляторов — датчики положения и силы.
4. Контактные датчики
Контактные датчики активируются при физическом контакте с объектом. Они широко используются в роботах для определения наличия предметов или выполнения заданий, требующих физического взаимодействия. Примеры включают кнопки, переключатели и тактильные датчики.
5. Дистанционные датчики
Дистанционные датчики позволяют роботам воспринимать информацию на расстоянии, не входя в контакт с объектом. Они включают:
- Ультразвуковые датчики: измеряют расстояние до объекта, используя ультразвуковые волны.
- Инфракрасные датчики: используют инфракрасное излучение для определения расстояния или обнаружения объектов.
- Лазерные датчики: обеспечивают высокую точность измерений на больших расстояниях.
6. Датчики позиционирования
Датчики позиционирования используются для определения местоположения робота в пространстве. Они могут включать GPS, магнитные датчики и другие технологии, позволяющие точно определить координаты.

7. Датчики вращения
Датчики вращения, такие как гироскопы и акселерометры, используются для определения угловых скоростей и углового положения робота. Эти данные необходимы для стабилизации и управления движением.

8. Датчики, реагирующие на условия окружающей среды
Некоторые датчики позволяют роботам реагировать на изменения в окружающей среде:
- Датчики света: фиксируют уровень освещенности.
- Датчики звука: обнаруживают звуковые волны.
- Температурные датчики: измеряют температуру окружающей среды.
9. Другие датчики
Существуют также различные специализированные датчики, которые могут быть полезны в робототехнике:
- Датчики тока и напряжения: измеряют электрические параметры.
- Магнитные датчики: используются для определения наличия магнитных полей.