Моторы для робота
При выборе моторов для робота важно учитывать его назначение, так как моторы различаются по конструкции, типу питания и способу управления. В этом разделе рассмотрим основные типы моторов и приводов, используемых в робототехнике, и их особенности.
Типы моторов для роботов
Двигатель переменного тока (AC)
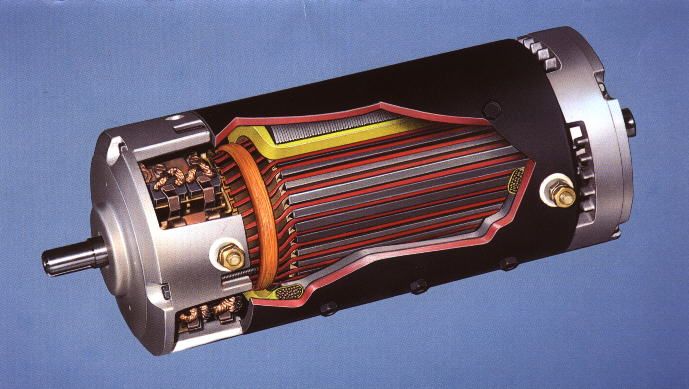
- Преимущества: Высокая эффективность, долговечность.
- Недостатки: Требует высокого напряжения, сложность управления.
Двигатели постоянного тока (DC)
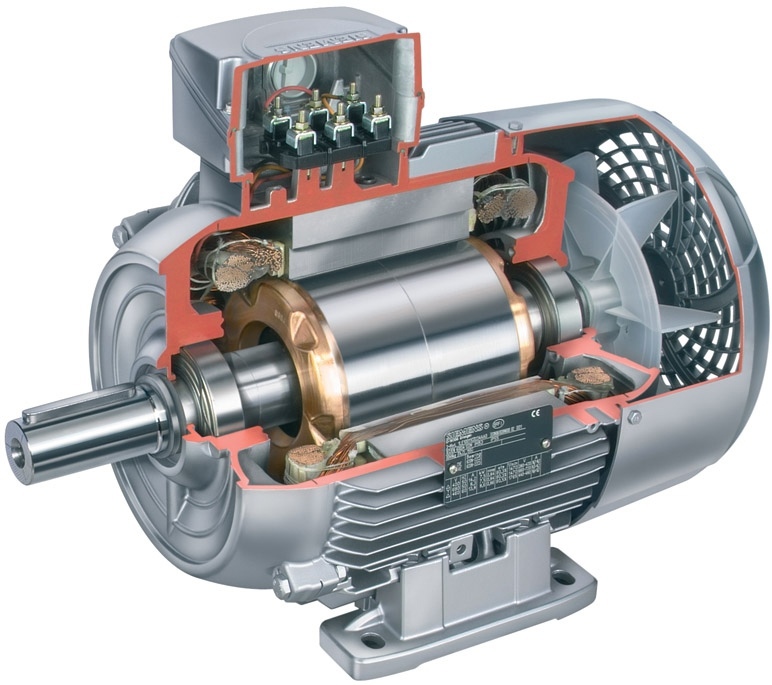
- Преимущества: Простота управления, возможность регулировки скорости.
- Недостатки: Быстро изнашиваются, требуют частого обслуживания.
Мотор-редуктор постоянного тока
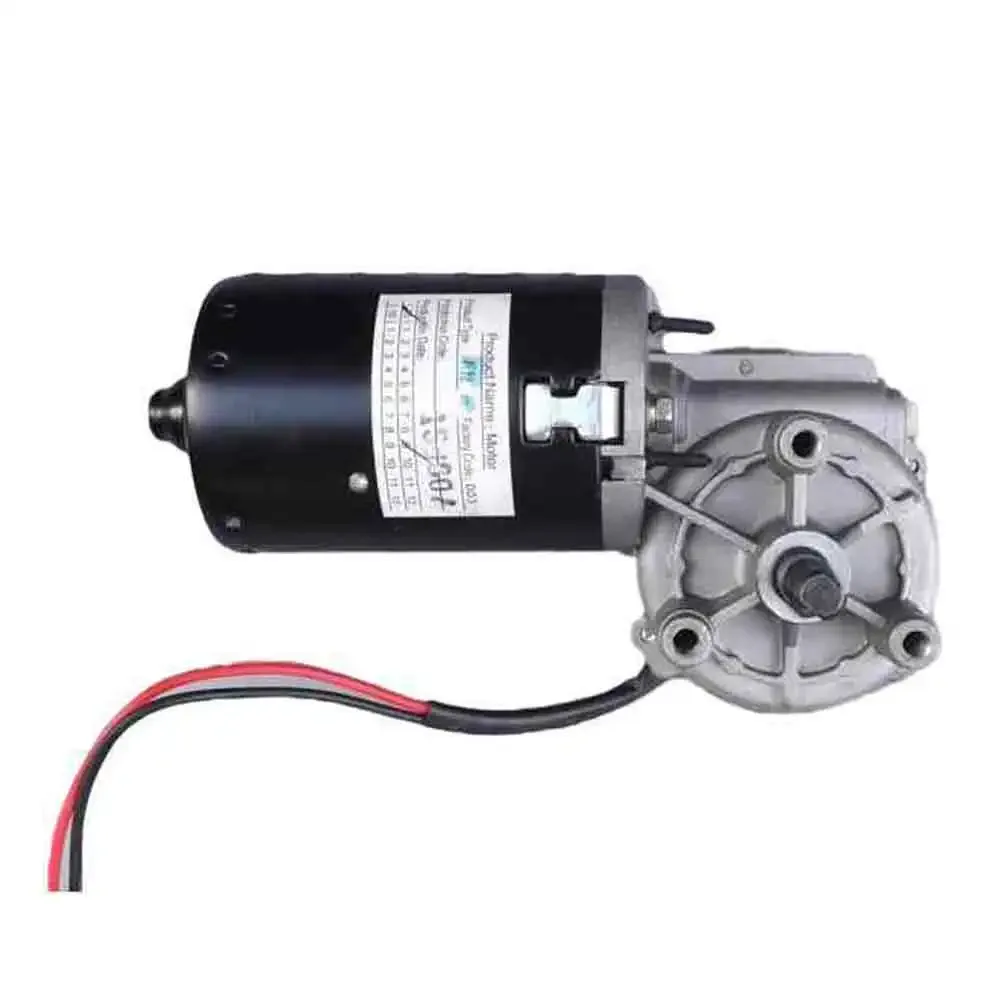
- Преимущества: Высокий крутящий момент, медленное движение.
- Недостатки: Сложность конструкции, повышенное энергопотребление.
Промышленные серводвигатели
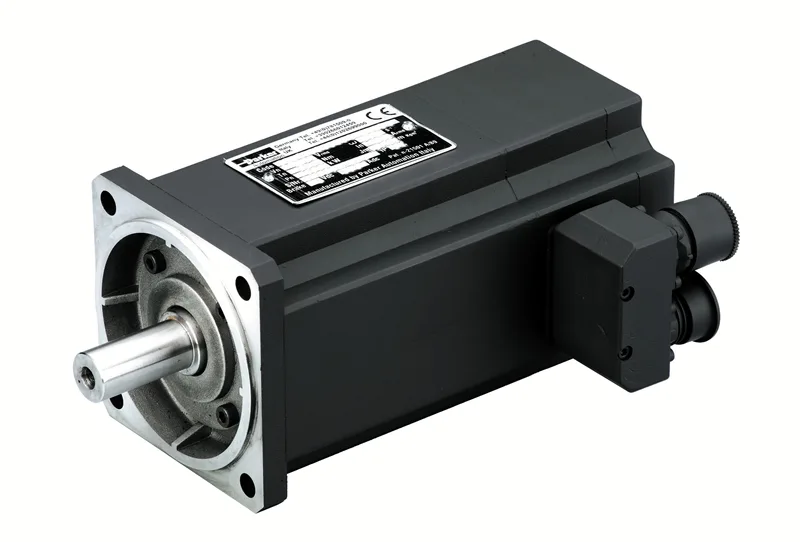
- Преимущества: Высокая точность, надёжное управление.
- Недостатки: Дорогие, сложные в программировании.
Шаговые двигатели
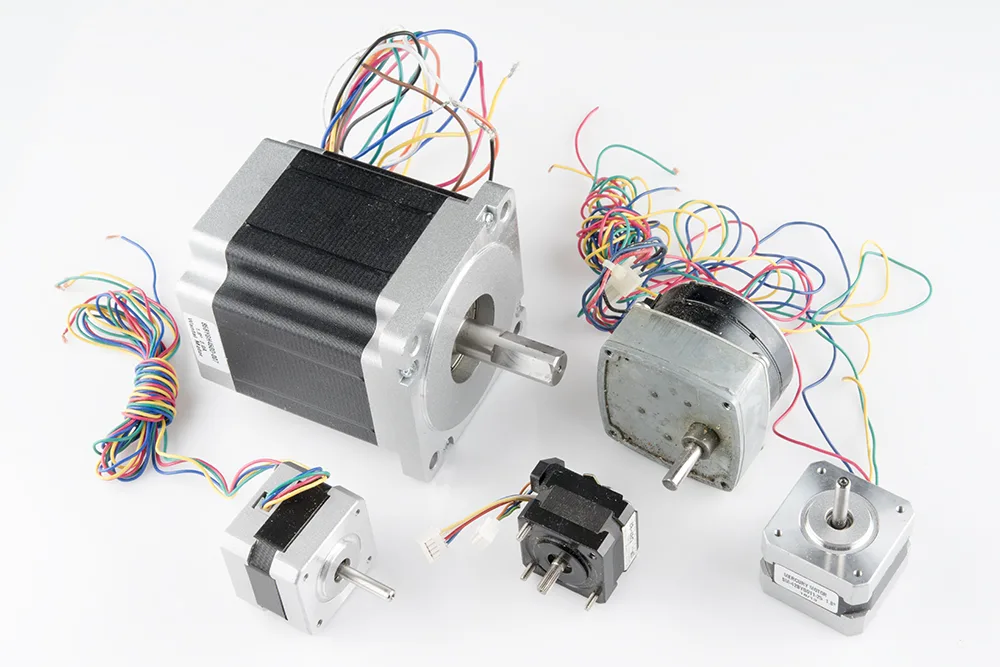
- Преимущества: Высокая точность позиционирования, простота управления.
- Недостатки: Ограниченная скорость, ограниченная мощность.
Линейные приводы
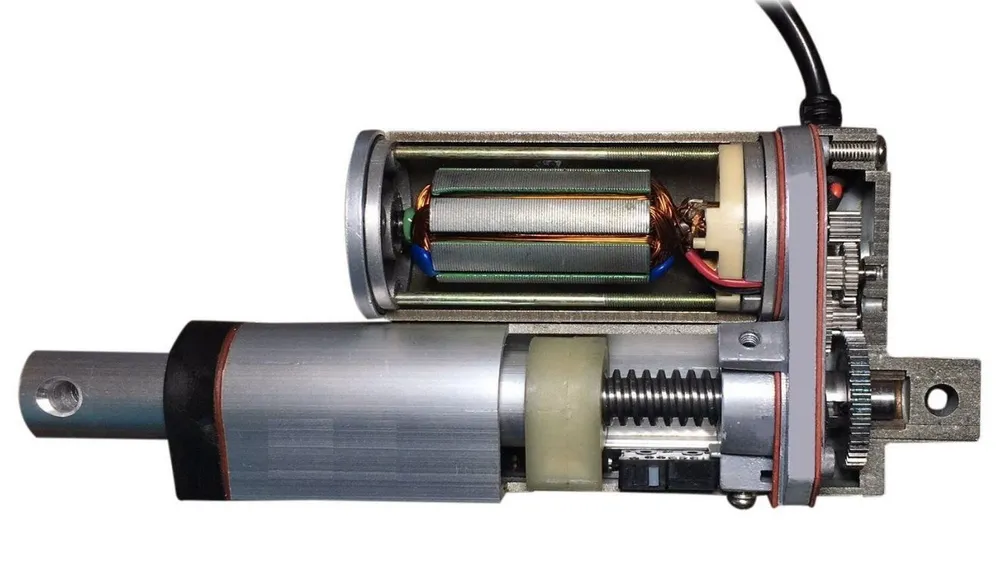
- Преимущества: Лёгкость в установке, точное управление.
- Недостатки: Ограниченный диапазон движения.
Соленоиды

- Преимущества: Простота конструкции, быстрая реакция.
- Недостатки: Малый рабочий ход, ограниченная мощность.
Пневматические и гидравлические приводы
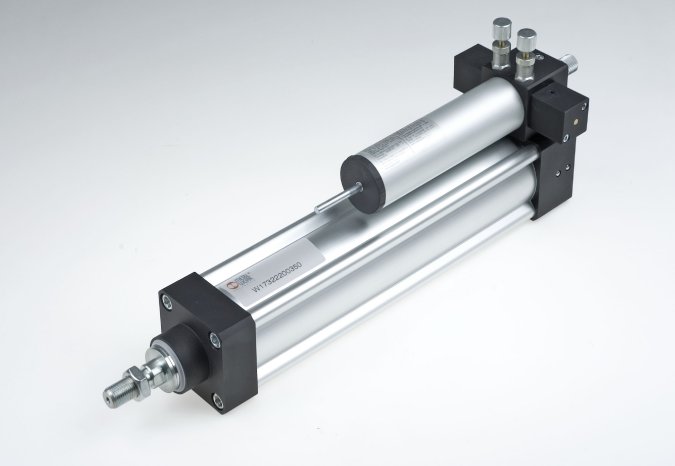
- Преимущества: Высокий крутящий момент, надёжность.
- Недостатки: Сложность системы, необходимость в источнике сжатого воздуха или жидкости.
Выбор привода в зависимости от типа робота
- Роботы на колёсах или гусеницах: Используют DC-моторы с редуктором для плавного передвижения и маневренности.
- Робот-манипулятор: Промышленные серводвигатели и гидравлические приводы обеспечивают точное управление.
- Сервоприводы двигателей: Идеальны для работы с небольшими нагрузками, где требуется высокая точность и обратная связь.