Платформа для робота
Типы роботов
Робототехника предлагает огромное разнообразие типов роботов, каждый из которых обладает своими особенностями, преимуществами и недостатками. Разберём подробно виды роботов и требования к платформам для их создания.
Наземные роботы
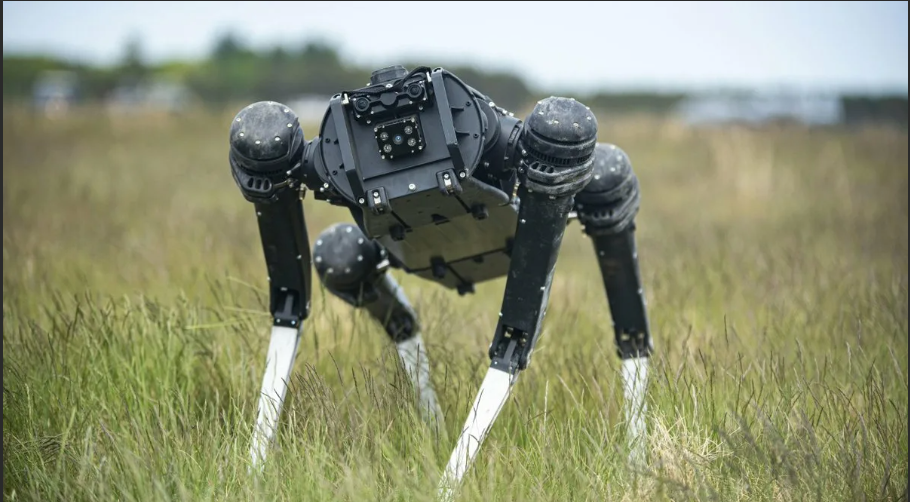
Наземные роботы передвигаются по поверхности, и их основная задача — выполнение действий в сухопутной среде. Они могут быть как мобильными, так и стационарными.
- Преимущества: Устойчивость, простота конструкции и лёгкость управления.
- Недостатки: Ограничены только сухопутными задачами, чувствительны к неровной поверхности.
Мобильные роботы на колёсах

Колёсные роботы — это одна из самых популярных платформ, они могут передвигаться быстро и эффективно, особенно на ровных поверхностях.
- Преимущества: Высокая скорость и манёвренность, простота в управлении.
- Недостатки: Ограничены ровными поверхностями, имеют плохую проходимость на пересечённой местности.
Мобильные роботы на гусеницах
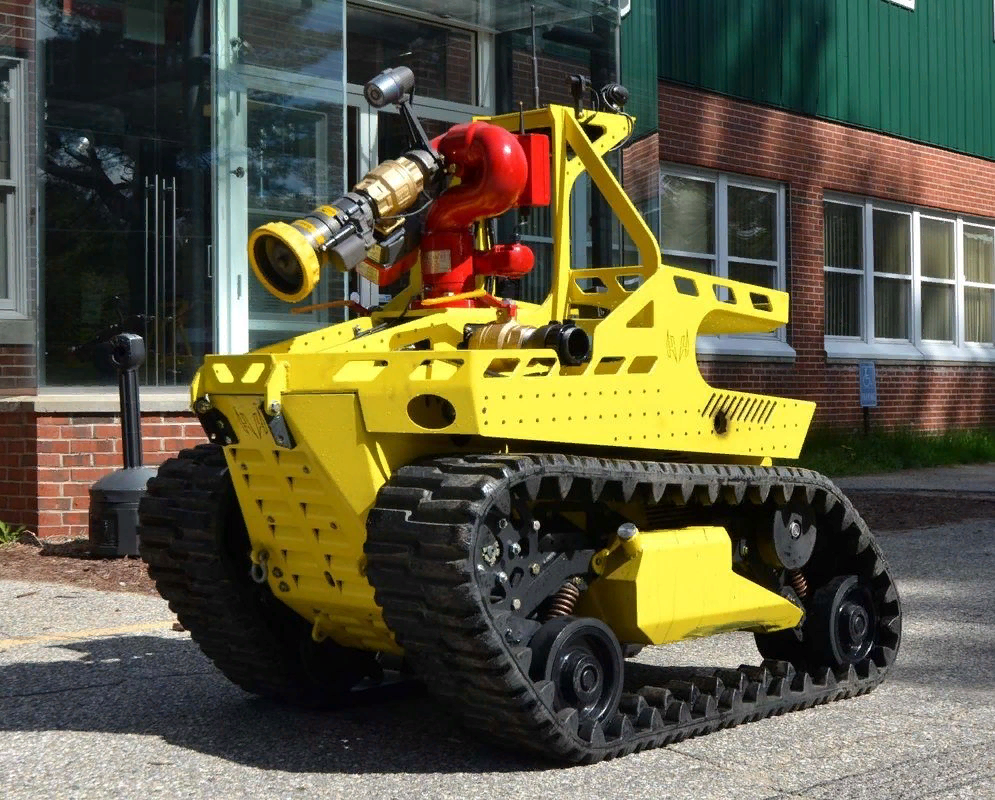
Роботы на гусеницах применяются для задач на пересечённой местности. Они могут легко преодолевать препятствия и использоваться в условиях, где колёсные роботы не справятся.
- Преимущества: Высокая проходимость, устойчивость на сложных поверхностях.
- Недостатки: Низкая скорость передвижения, высокая энергия потребления.
Шагающие роботы
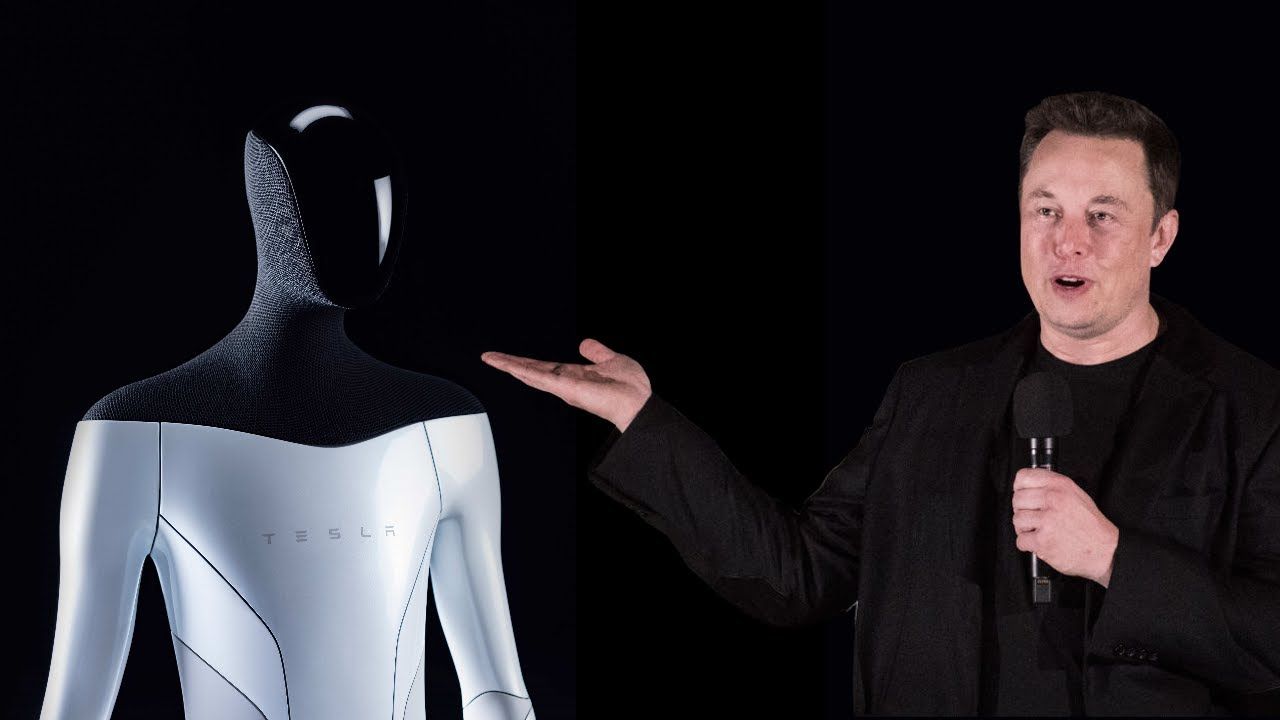
Шагающие роботы часто используются для научных исследований и имитации биомеханики. Они могут иметь от двух до нескольких ног.
- Преимущества: Хорошая проходимость на пересечённой местности, способны обходить препятствия.
- Недостатки: Сложность в проектировании и управлении, высокая энергоёмкость.
Летающие роботы
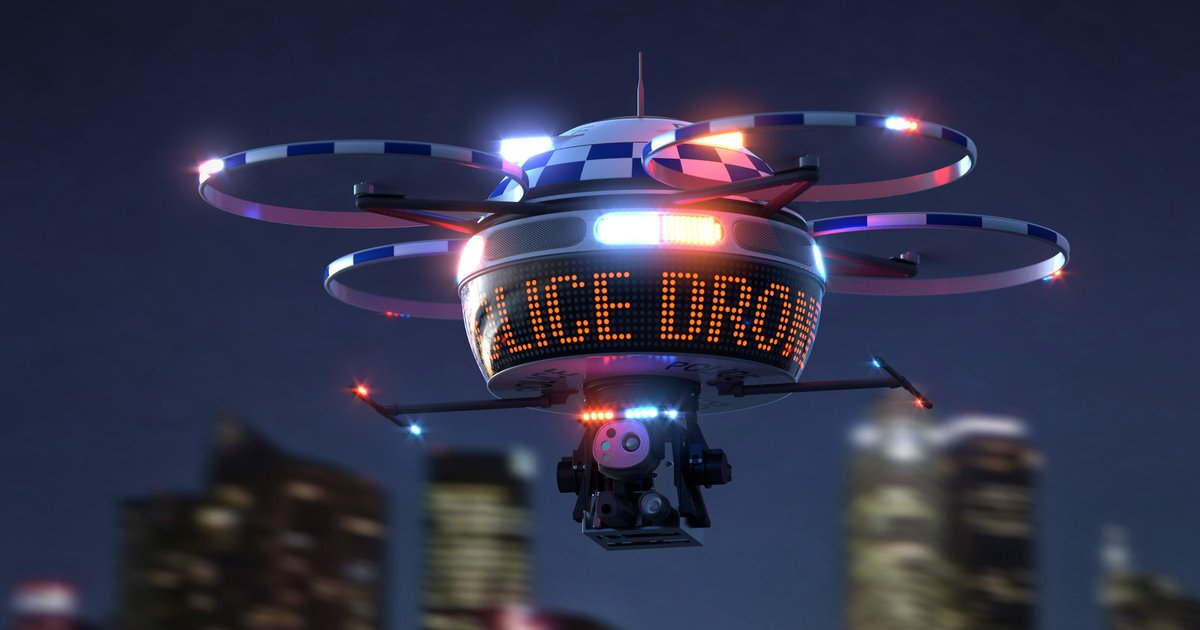
К летающим роботам относятся дроны и квадрокоптеры, которые могут выполнять задачи в воздухе.
- Преимущества: Мобильность, широкий радиус действия, возможность проведения съёмки и мониторинга с высоты.
- Недостатки: Ограниченный запас энергии, чувствительность к погодным условиям, сложность управления.
Плавающие и подводные роботы
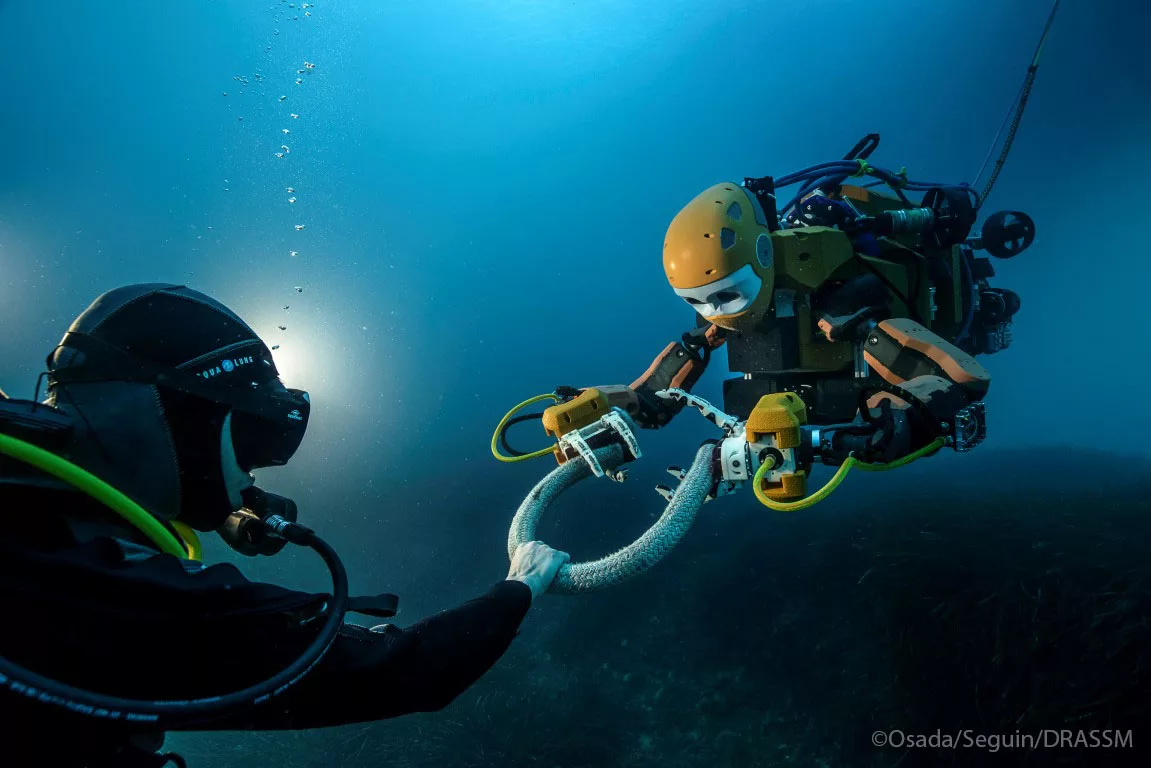
Плавающие роботы работают на поверхности воды, а подводные — под водой. Они применяются для исследования водной среды, проведения спасательных работ и мониторинга экосистем.
- Преимущества: Возможность работы в воде, исследование труднодоступных зон.
- Недостатки: Высокие требования к герметичности и устойчивости к давлению, сложности с навигацией под водой.
Смешанные типы
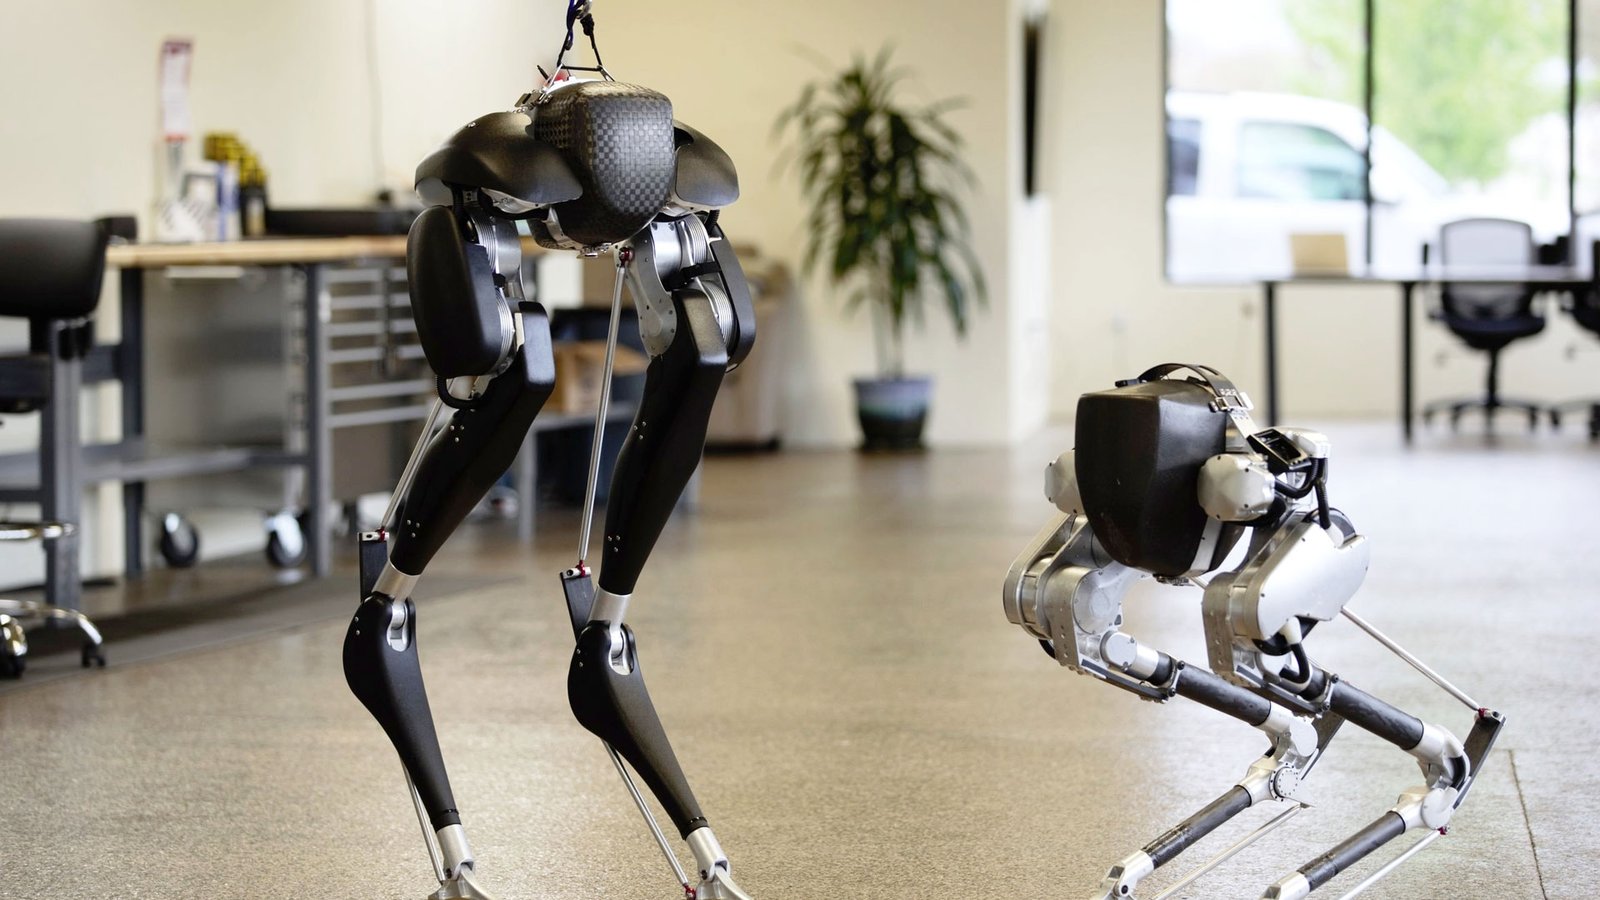
Это роботы, способные работать в нескольких средах, например, наземно-летающие или наземно-плавающие. Такие роботы предназначены для выполнения гибридных задач, однако их проектирование более сложное.
- Преимущества: Многофункциональность и адаптация к разным условиям.
- Недостатки: Сложная конструкция, высокие затраты на создание и обслуживание.
Стационарные манипуляторы
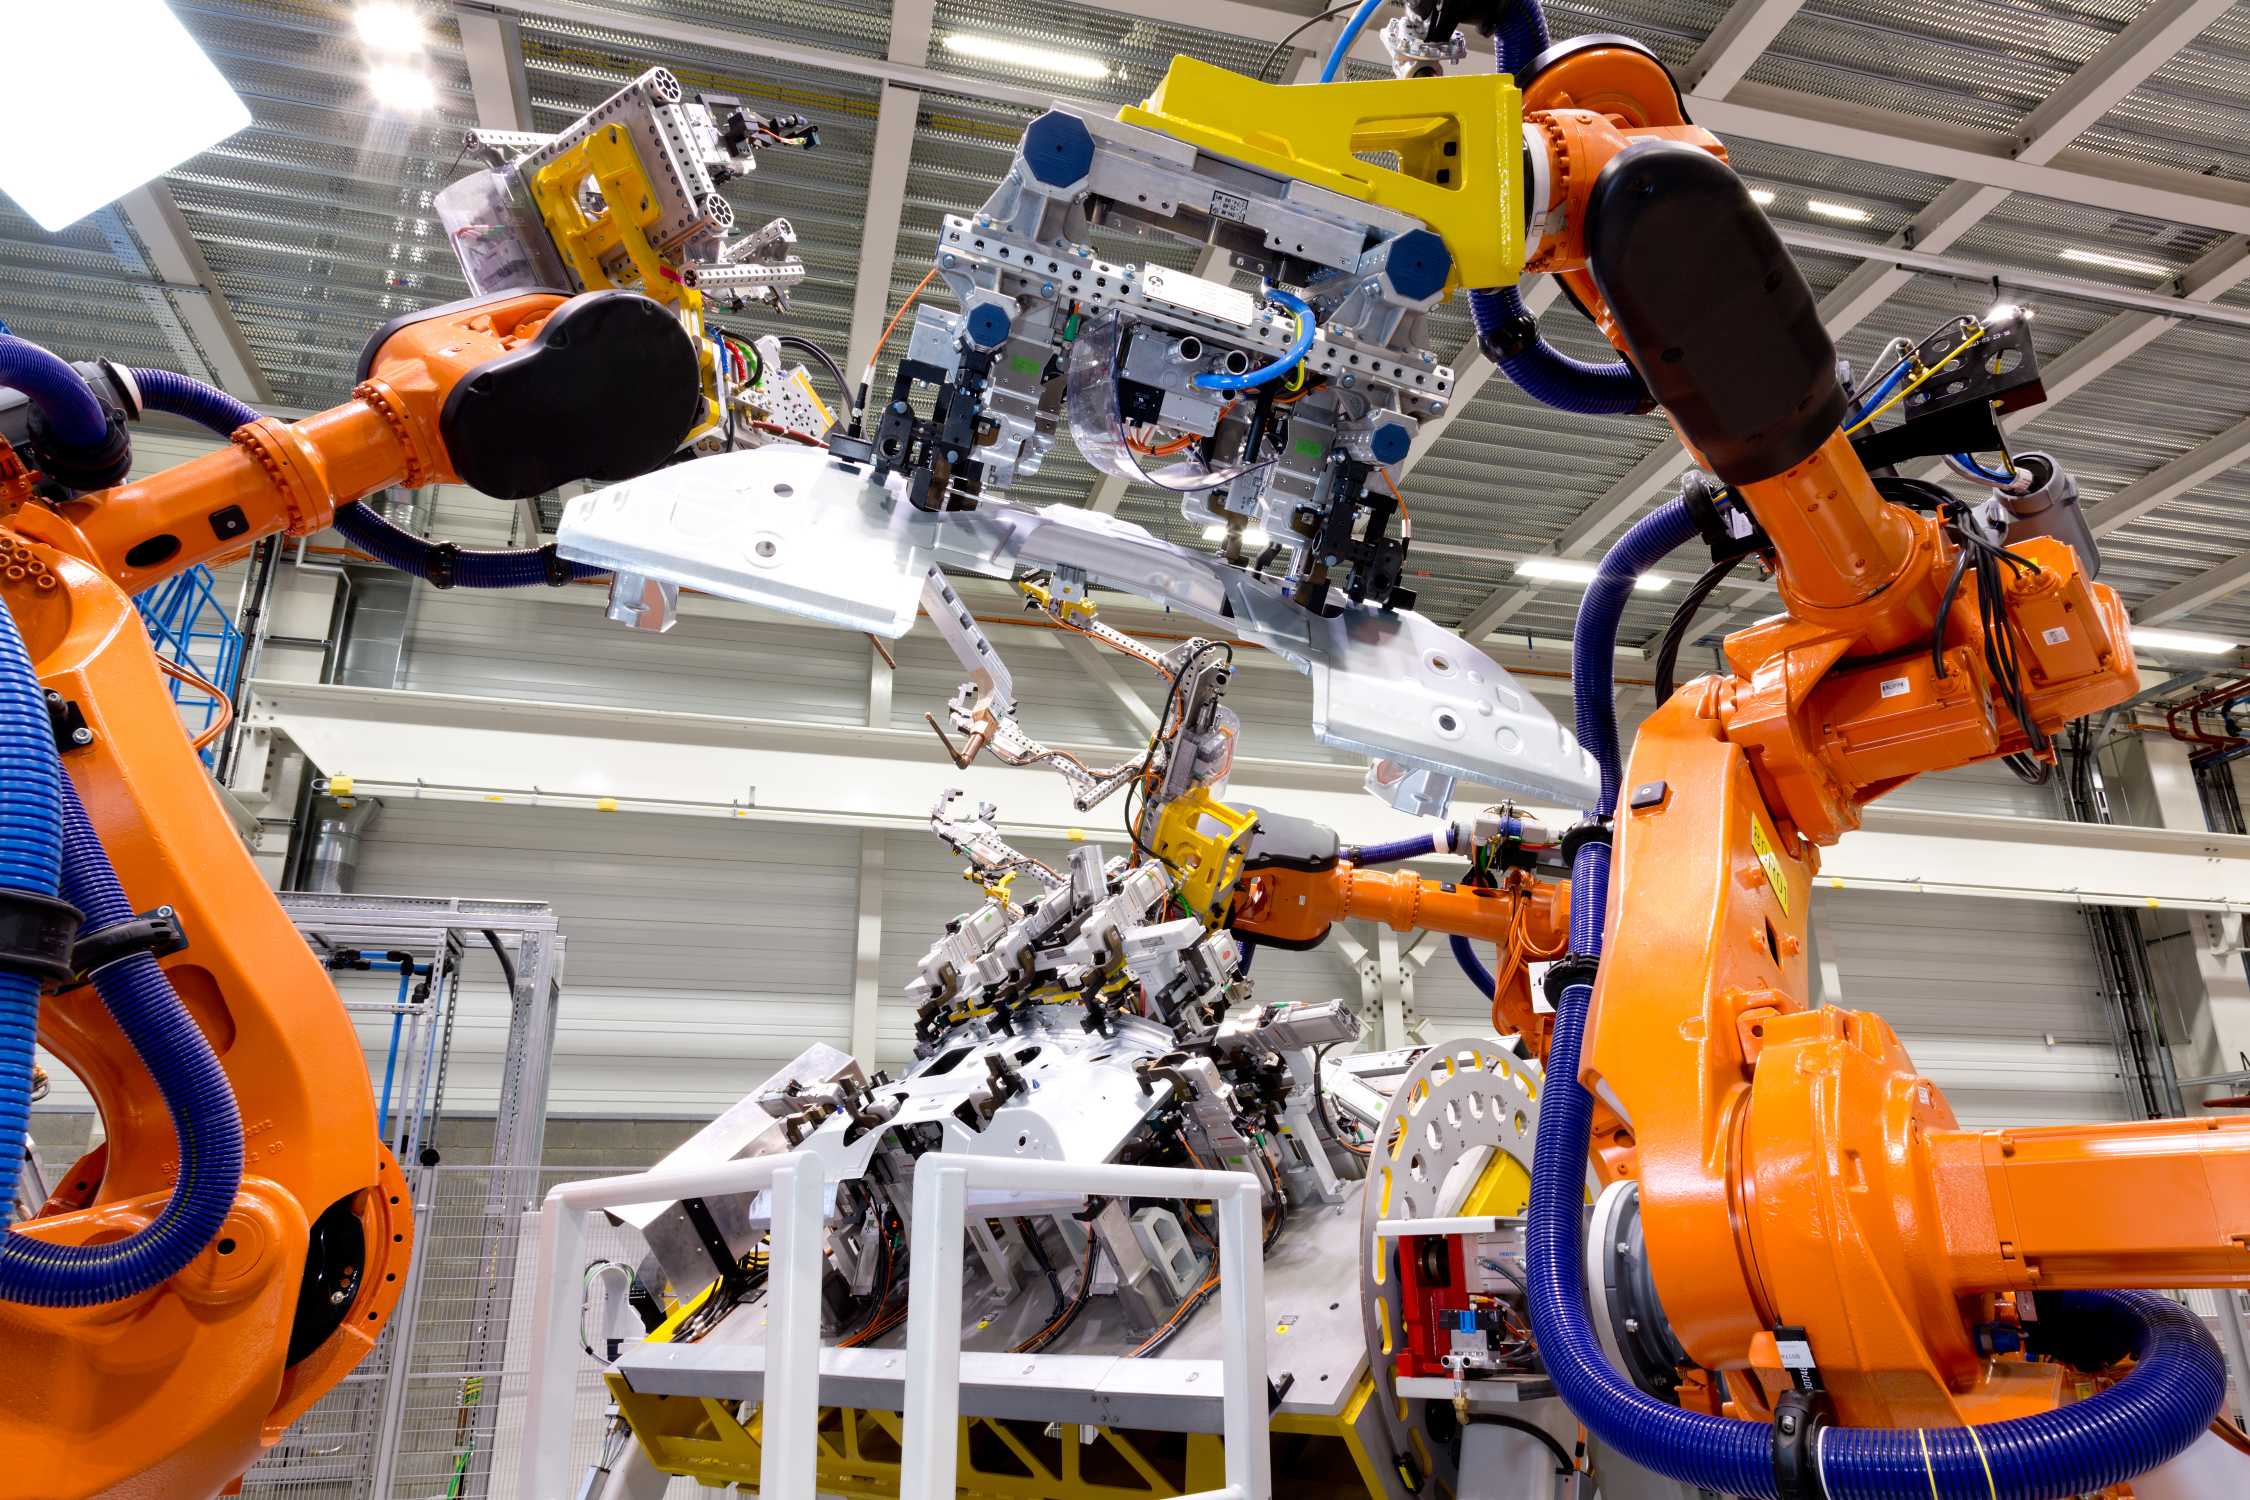
Стационарные манипуляторы применяются в производстве и лабораториях. Они не передвигаются, но обладают высокой точностью и способностью выполнять повторяющиеся действия.
- Преимущества: Высокая точность, надёжность, подходит для производственных задач.
- Недостатки: Отсутствие мобильности, ограниченность области применения.
Платформа для робота
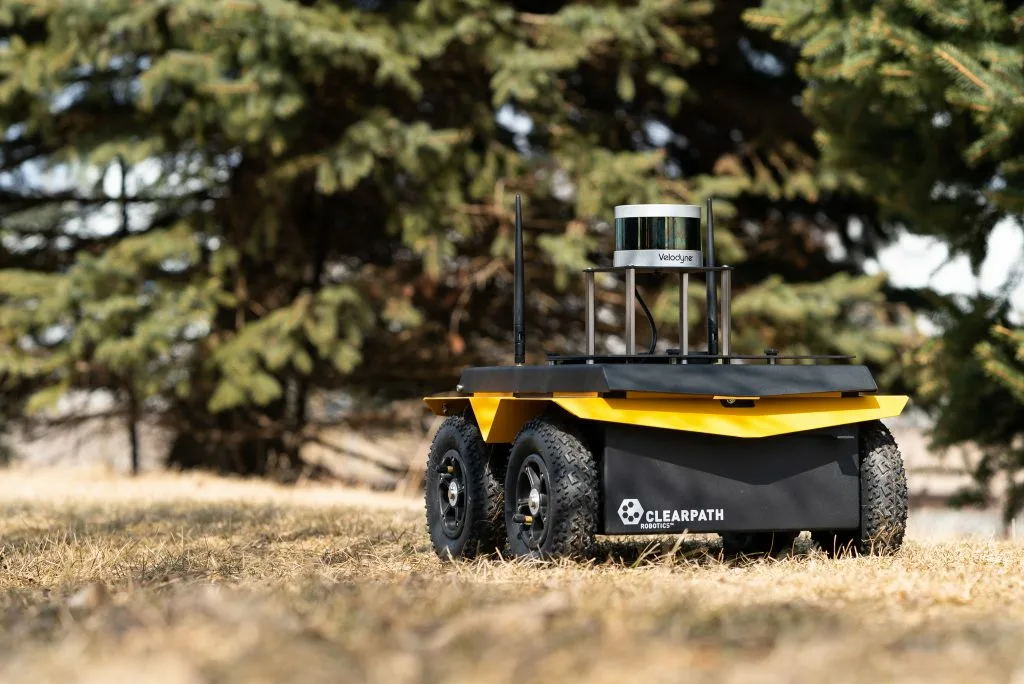
Платформа для робота — это основа, на которой устанавливаются все компоненты: механика, сенсоры, источники питания и программное обеспечение. Платформа подбирается в зависимости от задачи и типа робота.
- Тип движения: колёса, гусеницы, ноги, плавучесть или аэродинамика.
- Материал: лёгкие и прочные материалы, такие как алюминий или углепластик для мобильных роботов и более тяжёлые — для стационарных.
- Размер и форма: зависят от области применения робота и его задач.
- Источник питания: батареи, аккумуляторы, солнечные панели или провода для стационарных роботов.
- Управление: простейший микроконтроллер или сложные процессоры для анализа данных и автономного принятия решений.
Практический пример
Допустим, вы хотите создать мобильного робота на колёсах для участия в соревнованиях. Тогда платформу можно выбрать, например, на основе Arduino с набором колёсных шасси. В комплекте могут быть колёса, моторы и плата управления. Arduino позволит подключить различные сенсоры, такие как ультразвуковые датчики для обнаружения препятствий и гироскопы для стабилизации. Питание можно обеспечить аккумуляторной батареей. Такой робот подойдёт для выполнения задач по обходу препятствий и поиску объектов, что может стать хорошей подготовкой для участия в робототехнических конкурсах.